Braț robotic: șină și sudură
O axă în plus construită de la zero și sudura robotizată, explicată pentru operatori.
01 Despre proiect
Două lucrări în jurul unui braț robotic industrial Fairino.
Prima este firmware-ul unei șine liniare pe care se deplasează robotul, un Fairino FR10. Șina funcționează ca a șaptea axă: brațul își schimbă singur poziția de lucru de-a lungul ei, iar zona pe care o poate deservi crește considerabil.
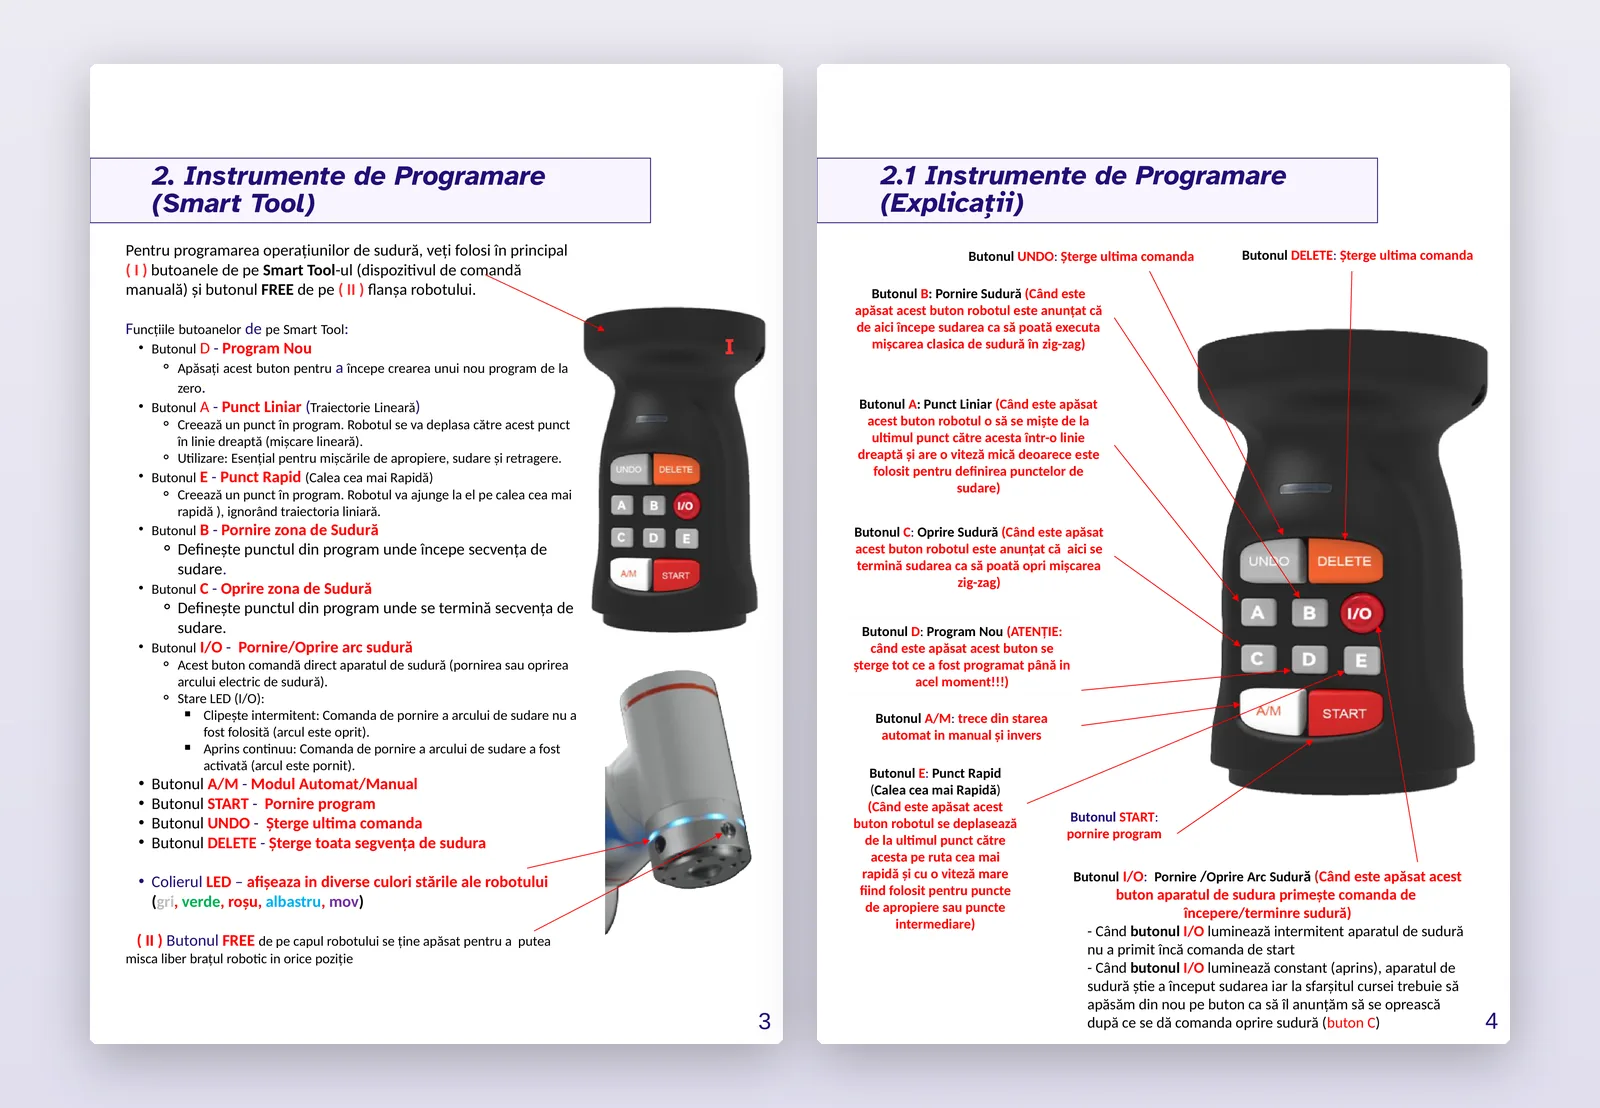
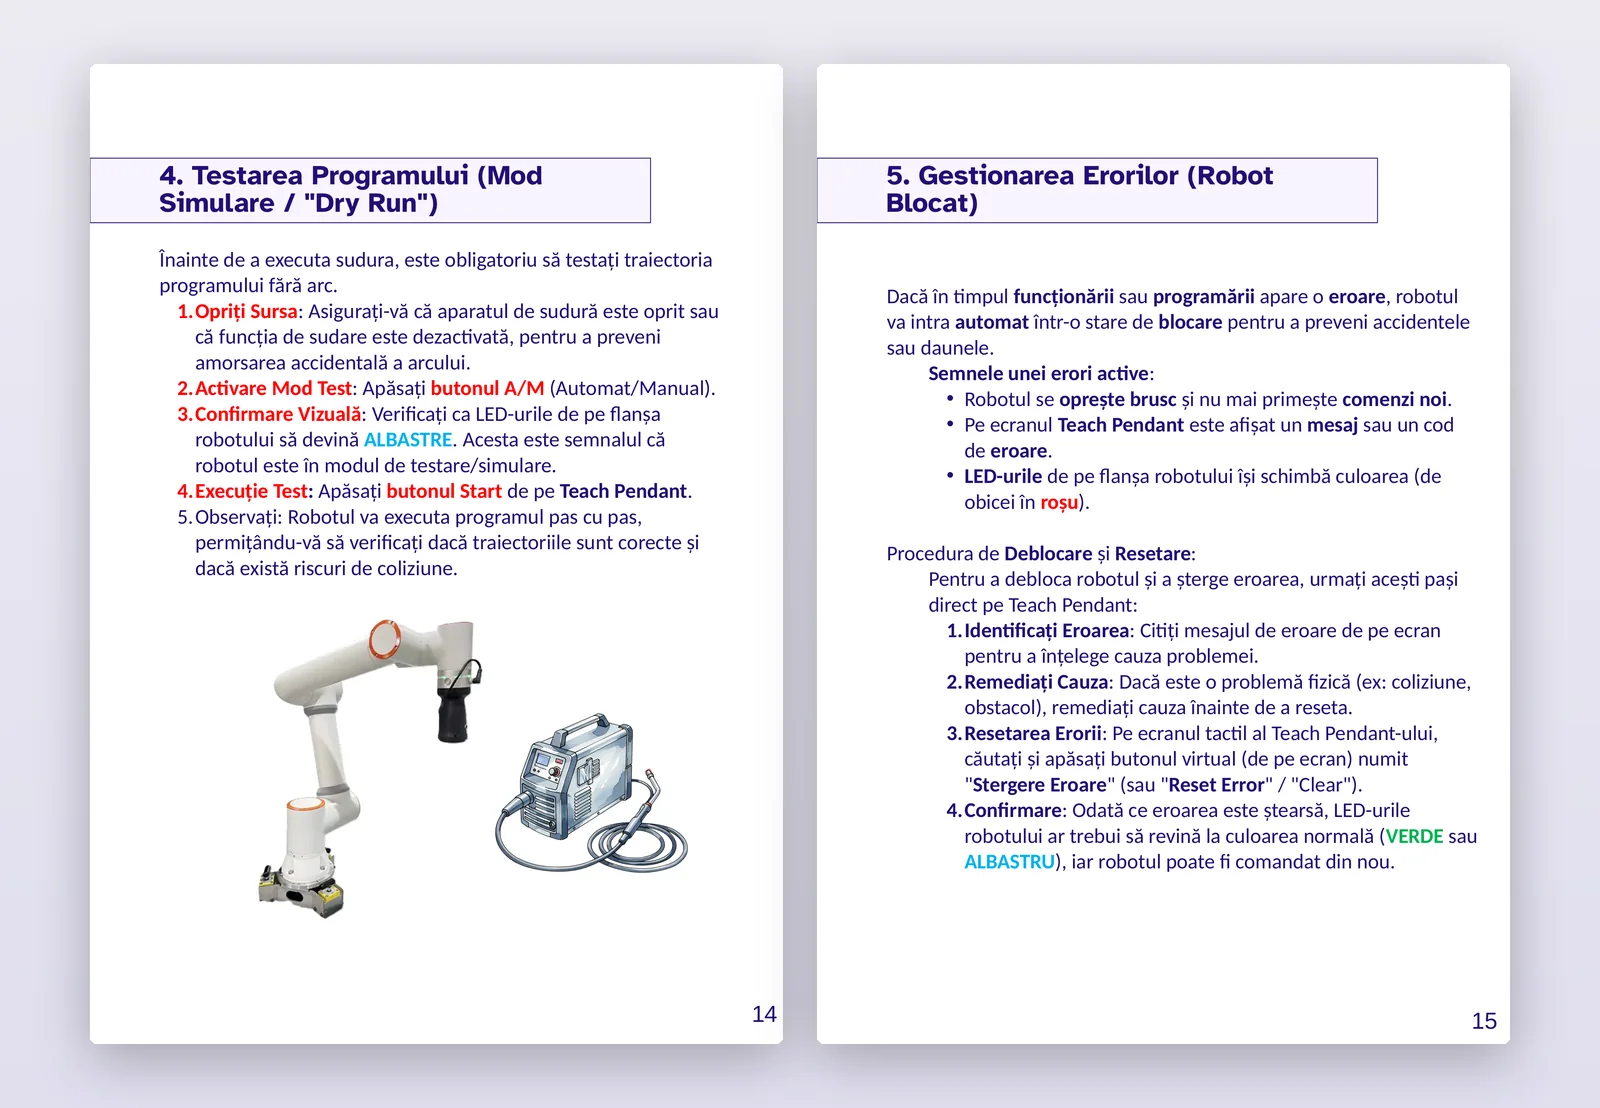
A doua este sudura robotizată. Am scris în română un manual de programare pentru sudură, gândit pentru operatori: cum pornesc robotul, cum îi arată traiectoria ghidându-l cu mâna, cum testează programul fără arc și cum îl deblochează după o eroare.
02 Contribuția mea
- 01
Controler pe ESP32 (FreeRTOS, dual-core): primește poziția de la robot prin Modbus TCP și comandă servo-driverul prin Modbus RTU (RS485).
- 02
Urmărirea software a poziției, păstrată la repornire, și configurarea limitatoarelor de cursă.
- 03
Interfață web prin Wi-Fi pentru reglaje, testare și diagnoză.
- 04
Manual de programare pentru sudură, în română: butoanele Smart Tool, sistemele de coordonate pentru sculă și piesă, testul în gol și gestionarea erorilor.
- 05
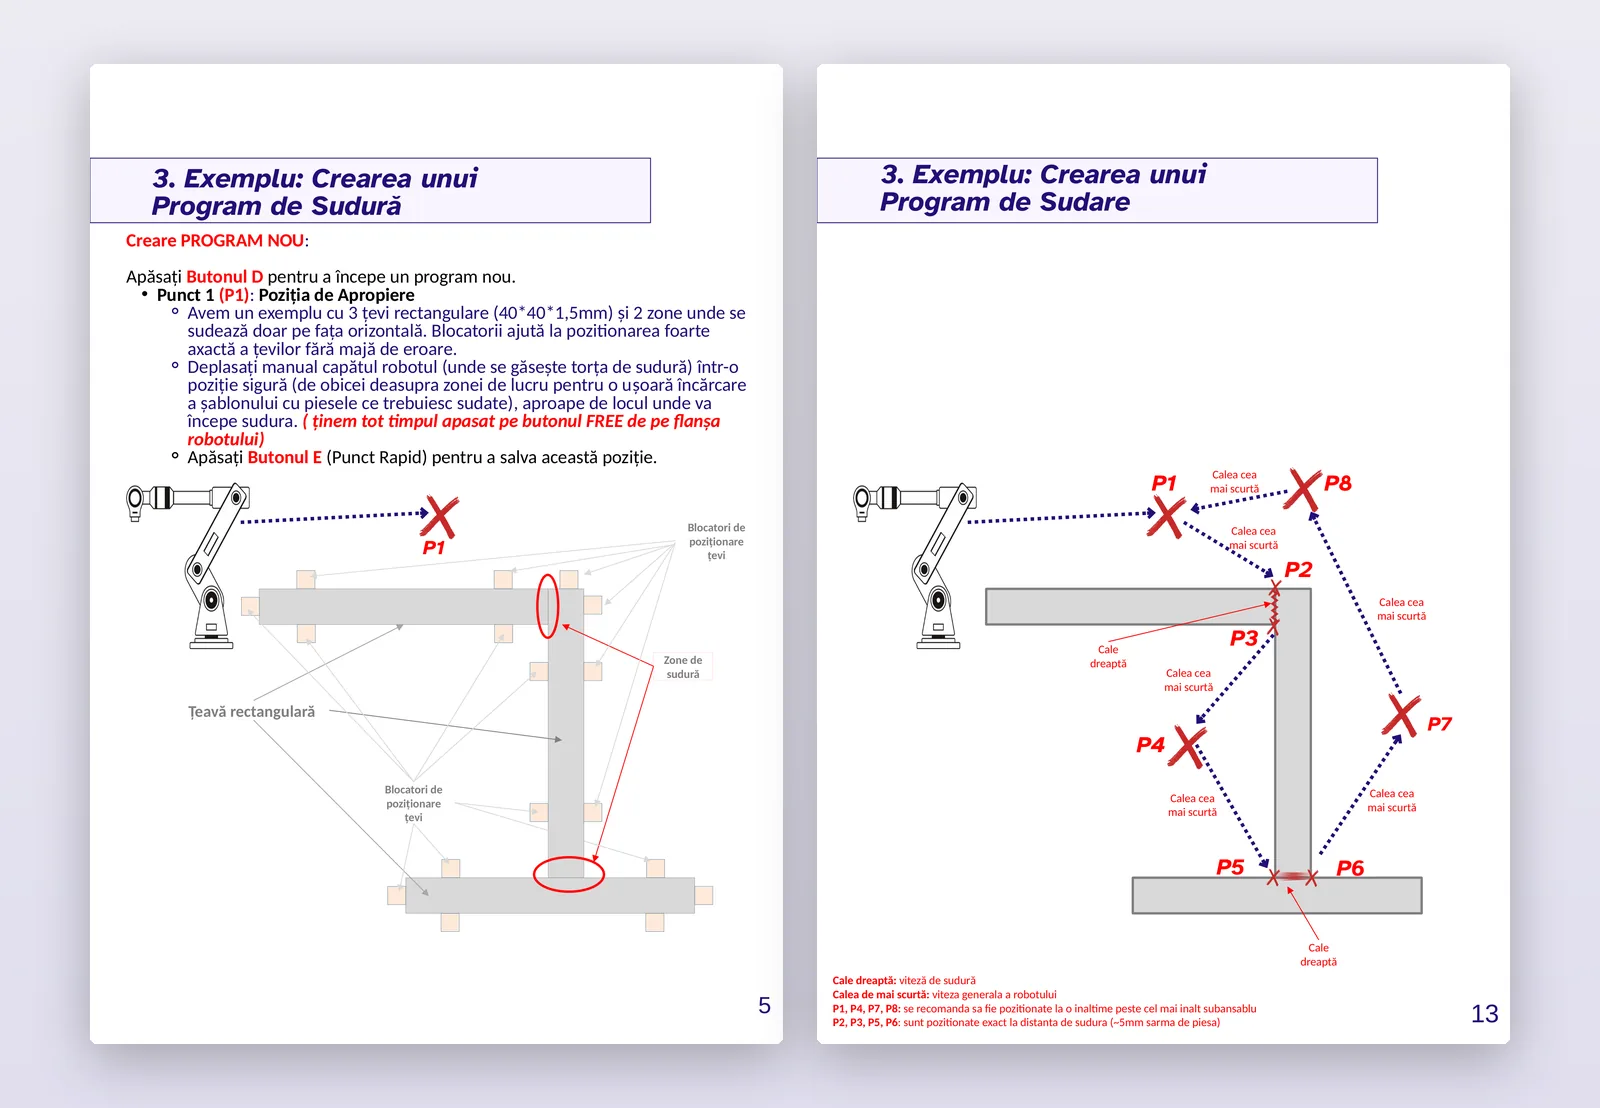
Un exemplu complet, desenat pas cu pas: sudarea a trei țevi rectangulare de 40×40 mm, poziționate într-un șablon cu opritori, cu opt puncte de traiectorie.
03 Tehnologii